Команда СПбПУ разрабатывает систему компьютерного зрения для взаимодействия беспилотников с движущимися платформами
Проект объединил обучение молодых инженеров и работу над реальной задачей НПП «ЭЛВО», решение которой позволит расширить возможности автономной беспилотной авиации.
Лаборатория «Промышленные системы потоковой обработки данных» Передовой инженерной школы СПбПУ «Цифровой инжиниринг» приступила к участию в проекте, направленном на развитие технологий компьютерного зрения для беспилотных авиационных систем (БАС). Работа организована в рамках образовательных программ Университета 2035, объединяющих теоретическую подготовку и решение реальных инженерных задач, предложенных отечественными предприятиями.
В центре проекта – разработка программного модуля визуального взаимодействия беспилотного летательного аппарата с движущимся дронопортом. Заказчиком выступает ООО НПП «ЭЛВО» – инженерно-производственная компания, специализирующаяся на разработке электроники, систем автоматизации и программно-аппаратных комплексов. Одно из направлений деятельности предприятия связано с созданием беспилотных авиационных, водных и наземных робототехнических систем, включая оборудование для их управления, навигации и связи.
Главная задача участников проекта – разработать технологию, которая позволит беспилотнику самостоятельно обнаруживать движущуюся платформу и определять своё положение относительно неё на основе изображения с бортовой камеры. Полученные данные должны использоваться для поддержания заданной высоты и сопровождения платформы в процессе её движения.
Подобное решение представляет особый интерес для развития автономных беспилотных систем. В отличие от взаимодействия с неподвижной посадочной площадкой, сопровождение мобильного дронопорта требует непрерывного анализа изменяющейся обстановки. Беспилотник должен распознавать платформу при различных углах обзора, изменении расстояния, освещённости и окружающего фона, а также своевременно реагировать на изменение её положения.
Разрабатываемый программный модуль должен обеспечивать устойчивое обнаружение и сопровождение цели в режиме реального времени. Согласно техническому заданию, система должна распознавать дронопорт не менее чем на 80% кадров тестового сценария и сохранять его устойчивое сопровождение в течение как минимум 60 секунд. Ещё одно требование – обеспечение работоспособности режима следования при скорости движения платформы до 30 км/ч. При этом перспективной целью является демонстрация работы системы на скорости до 40 км/ч.
Решение этой задачи позволит создать технологическую основу для дальнейшего внедрения более сложных автономных функций, в том числе автоматического сопровождения и последующей посадки беспилотных аппаратов на движущиеся платформы.
Над проектом работают две молодёжные инженерные команды, представляющие разные образовательные организации. Команда Санкт-Петербургского политехнического университета Петра Великого получила название «ДронВижн». Её возглавляет Виктория Подмарькова. Второй коллектив – «Инженеры зрения» – сформирован на базе Школы беспилотной авиации UAVProf под руководством Александры Петряевой.
Обе команды выполняют инженерную задачу, предложенную НПП «ЭЛВО», но работают над собственными вариантами программного решения. Такой подход позволяет исследовать различные методы обнаружения и сопровождения объектов, оценить их применимость к поставленной задаче и сопоставить полученные результаты. В дальнейшем наработки участников могут стать основой для совершенствования общего технологического решения.
Практическая деятельность сопровождается освоением специализированных образовательных программ. Команда СПбПУ «ДронВижн» проходит программу «Технологии компьютерного зрения для беспилотных авиационных систем: прикладные задачи визуального сопровождения динамических объектов». Её содержание охватывает современные принципы построения БАС, методы обработки видеопотока, алгоритмы обнаружения объектов и оценки их пространственного положения, а также технологии разработки и испытаний программных модулей.
Команда UAVProf «Инженеры зрения» осваивает программу «Разработка и внедрение бортовых модулей компьютерного зрения для беспилотных авиационных систем в задачах автоматизированного сопровождения подвижных целей». Она также ориентирована на применение методов искусственного интеллекта, компьютерного зрения и обработки видеоданных для решения прикладных задач беспилотной авиации.
Особенностью проекта стало сочетание образовательной подготовки с непосредственной работой над техническим заданием промышленного заказчика. Полученные знания участники применяют на практике – от анализа существующих технологий и подготовки обучающих данных до программирования алгоритмов, их интеграции и экспериментальной проверки.
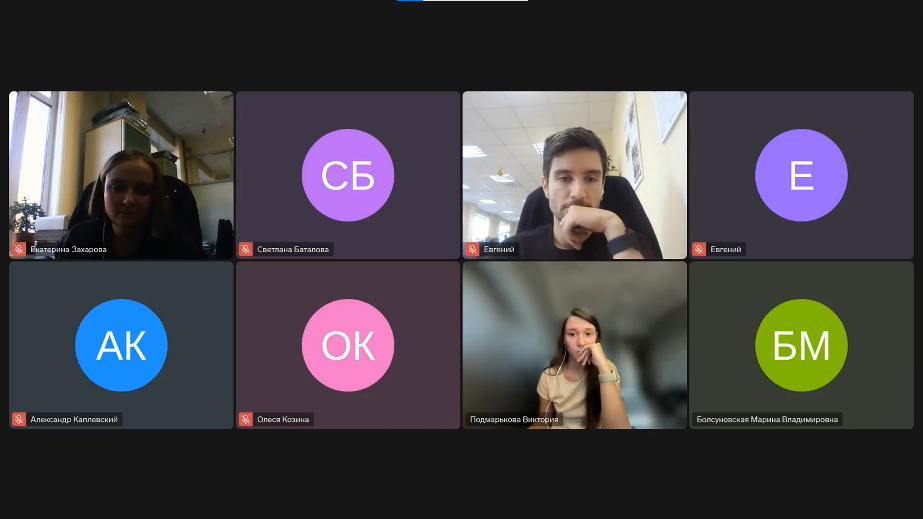
14 сентября 2026 года состоялся установочный вебинар с участием представителей Университета 2035, НПП «ЭЛВО», инженерных команд и наставников. Во время встречи участники познакомились друг с другом, представили свой опыт и компетенции, а также обсудили с заказчиком особенности предстоящей разработки. Вебинар положил начало взаимодействию образовательных организаций и предприятия в рамках решения инженерной задачи.
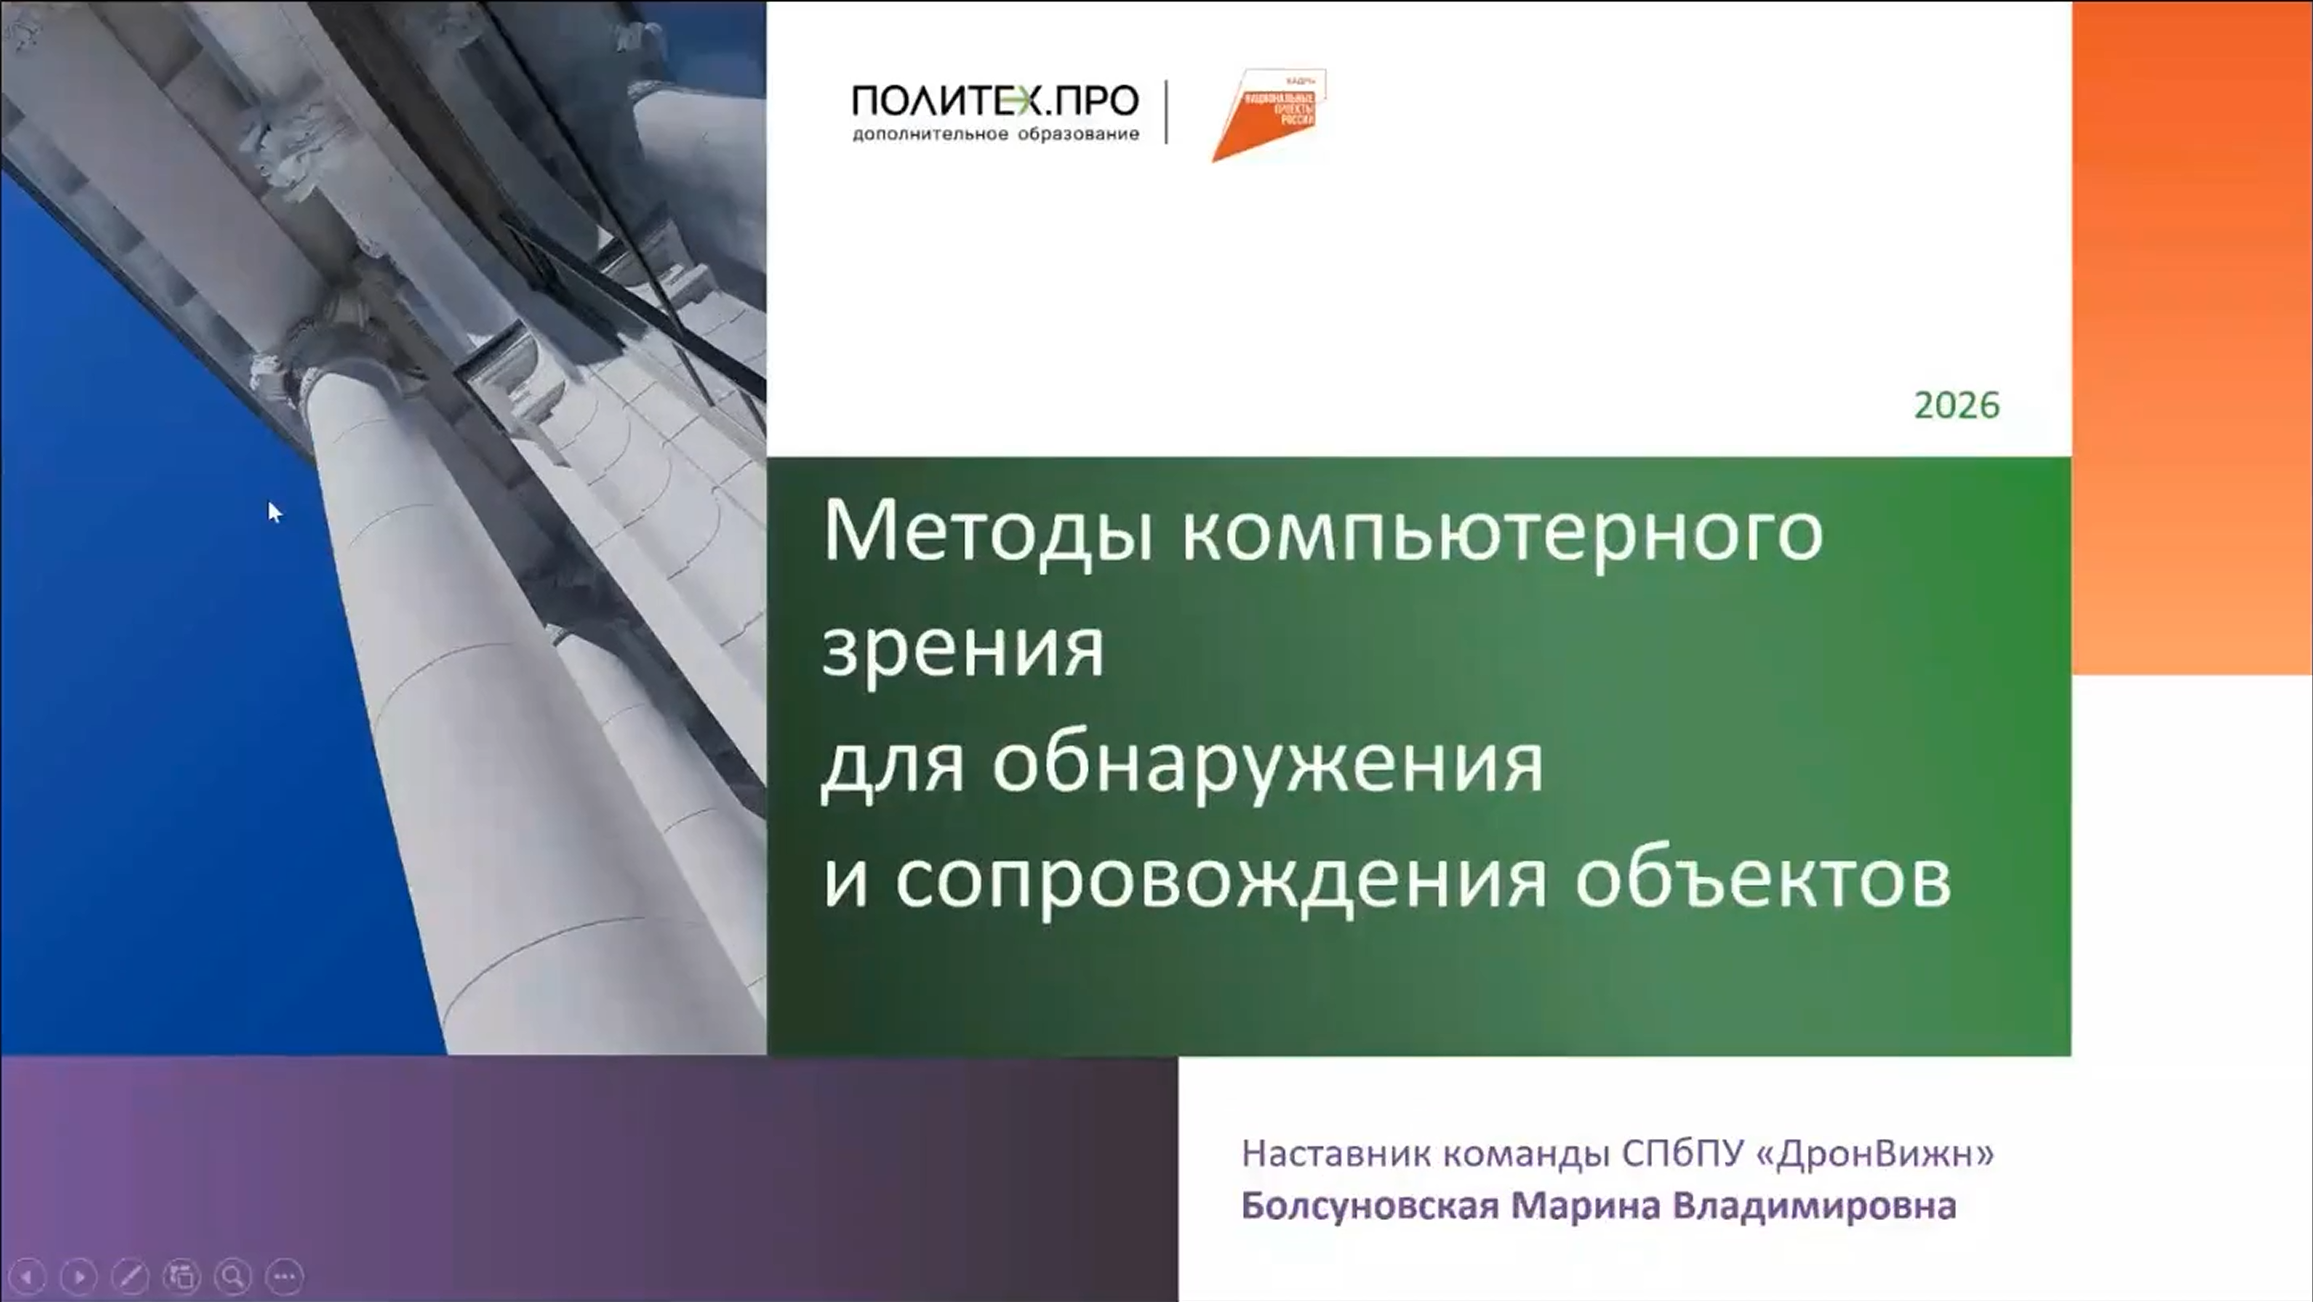
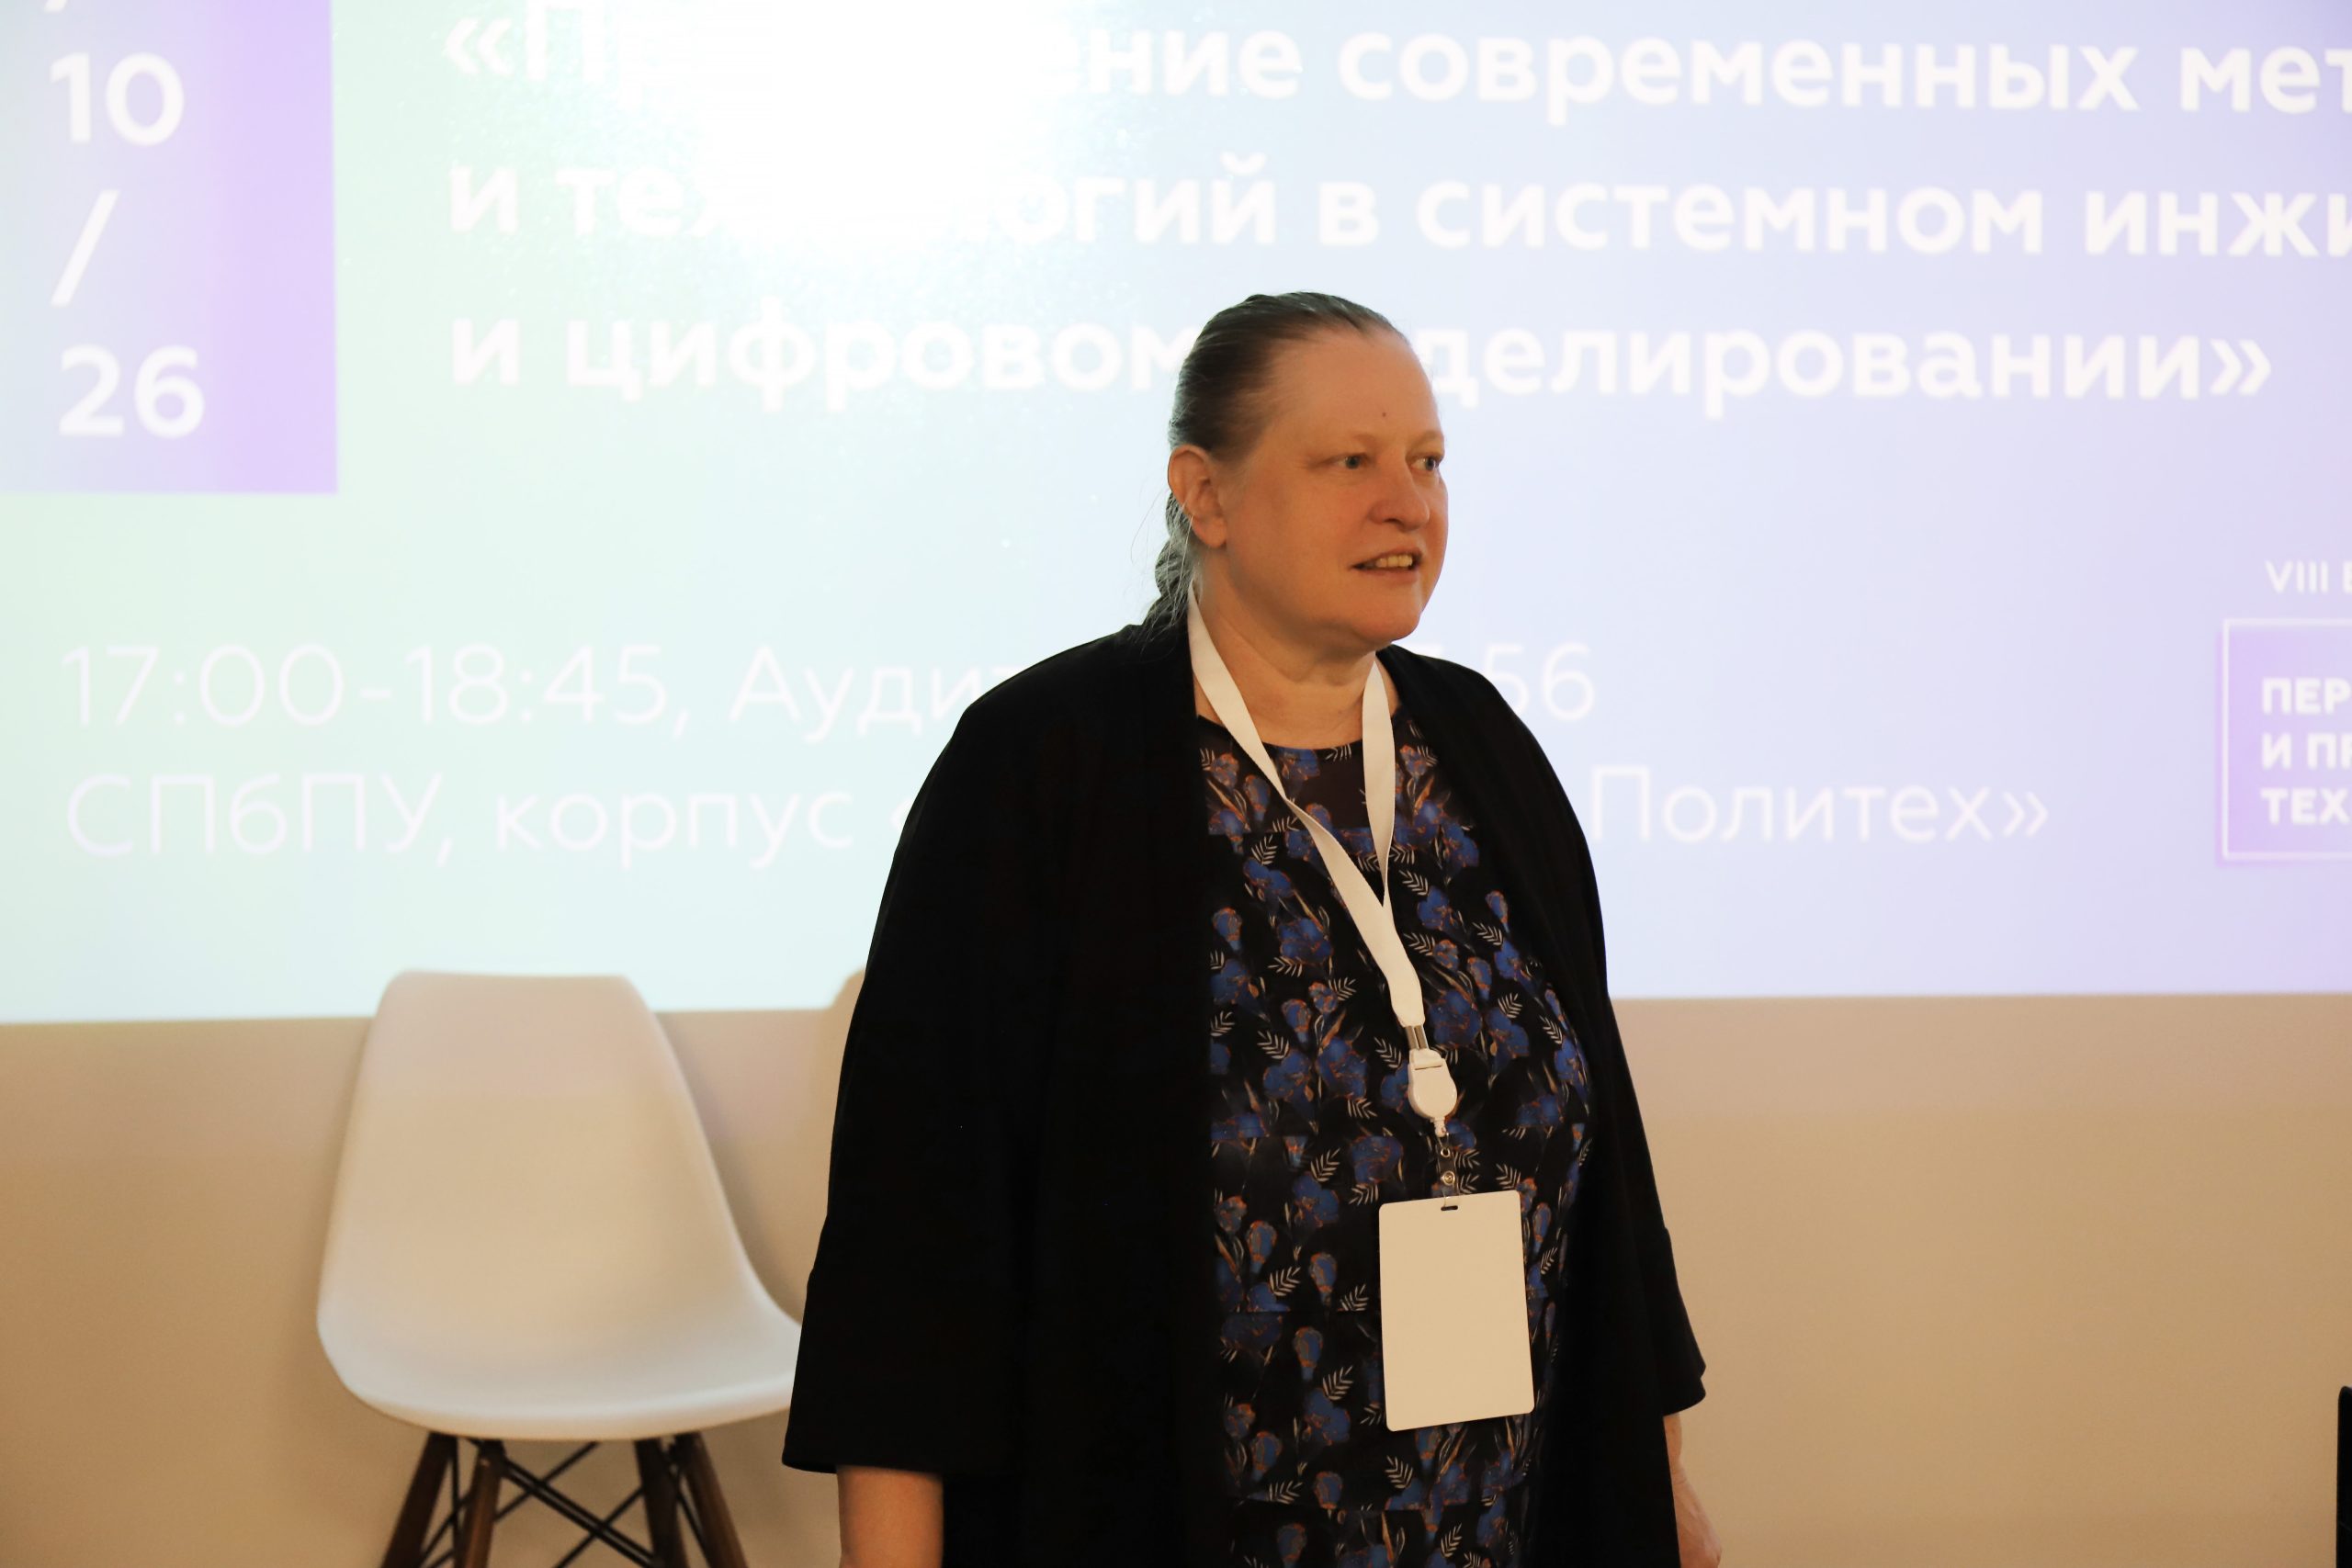
Важной частью подготовки команды СПбПУ стал цикл теоретических занятий, посвящённых интеллектуальным технологиям обработки изображений и видеоданных. Завершающую лекцию по теме «Методы компьютерного зрения для обнаружения и сопровождения объектов» 1 октября 2026 года провела Марина Болсуновская, заведующий Лабораторией «Промышленные системы потоковой обработки данных» ПИШ СПбПУ «Цифровой инжиниринг».
Во время встречи участники рассмотрели ключевые этапы построения систем компьютерного зрения – от предварительной обработки изображений до распознавания и отслеживания объектов. Особое внимание было уделено методам повышения качества исходных данных: устранению шумов, коррекции яркости, повышению контрастности и фильтрации изображений. Эти операции имеют принципиальное значение для устойчивой работы алгоритмов, поскольку качество видеопотока с бортовой камеры беспилотника может существенно изменяться в зависимости от условий съёмки.
Отдельной темой стали современные методы машинного и глубокого обучения. Марина Болсуновская познакомила участников с особенностями различных архитектур нейронных сетей, включая свёрточные нейронные сети, широко применяемые для анализа изображений. Также обсуждались алгоритмы сопровождения объектов SORT и DeepSORT и возможности использования фильтра Калмана для прогнозирования их положения.
В ходе обсуждения было подчеркнуто различие между задачами обнаружения и сопровождения: если детектор отвечает за распознавание объекта на изображении, то трекер позволяет отслеживать его перемещение между последовательными кадрами. Совместная работа этих компонентов особенно важна в динамических сценариях, когда цель изменяет положение или временно исчезает из поля зрения камеры.
По итогам встречи участники определили направления дальнейшей работы, включая изучение дополнительных методов предобработки изображений и рассмотрение возможностей применения многокамерной системы обнаружения и сопровождения объектов. Таким образом, лекция стала не только завершением теоретического цикла, но и возможностью обсудить конкретные технические решения, которые могут быть использованы в проекте.
В рамках практической части проекта команда СПбПУ сосредоточилась на анализе существующего программного обеспечения, поиске аналогичных решений и подготовке данных для обучения алгоритмов компьютерного зрения. Один из рассматриваемых подходов предусматривает использование упрощённой геометрической модели дронопорта, позволяющей на начальном этапе отработать методы распознавания объекта и оценки его положения.
Для этого планируется сформировать набор изображений с различными вариантами отображения платформы, отличающимися размерами, цветом и ракурсом. В качестве источников данных рассматриваются открытые наборы изображений и синтетические материалы. Подготовленные и размеченные данные будут использоваться при разработке и проверке алгоритмов распознавания.
Параллельно участникам предстоит реализовать методы вычисления относительного положения беспилотника и платформы, включая оценку продольного и поперечного смещения, а также углового рассогласования. Следующим шагом станет интеграция разработанных компонентов в единый программный модуль, способный обрабатывать видеопоток и формировать необходимые данные для управления режимом следования.
Завершающим этапом станет проверка работоспособности программного решения на подготовленных видеоматериалах и в демонстрационных сценариях. Участникам необходимо будет подтвердить устойчивость обнаружения и сопровождения дронопорта, оценить точность определения его положения и проверить соответствие полученных результатов техническим требованиям заказчика. Итоговые инженерные решения будут представлены экспертной комиссии с участием представителя НПП «ЭЛВО».
Для Лаборатории «Промышленные системы потоковой обработки данных» участие в проекте открывает дополнительные возможности применения компетенций в области искусственного интеллекта, обработки видеопотоков и интеллектуального анализа данных к задачам автономной робототехники. Одновременно проект позволяет молодым специалистам получить опыт разработки программного обеспечения в условиях реального технического задания, взаимодействия с промышленным заказчиком и командной инженерной работы.
Ожидается, что результаты проекта внесут вклад в развитие отечественных технологий компьютерного зрения для беспилотных авиационных систем и создадут основу для дальнейшего совершенствования решений, обеспечивающих взаимодействие летательных аппаратов с мобильной инфраструктурой.